2026-09-08 · AI 资讯
宇树科技突破:世界模型驱动人形机器人自主格斗
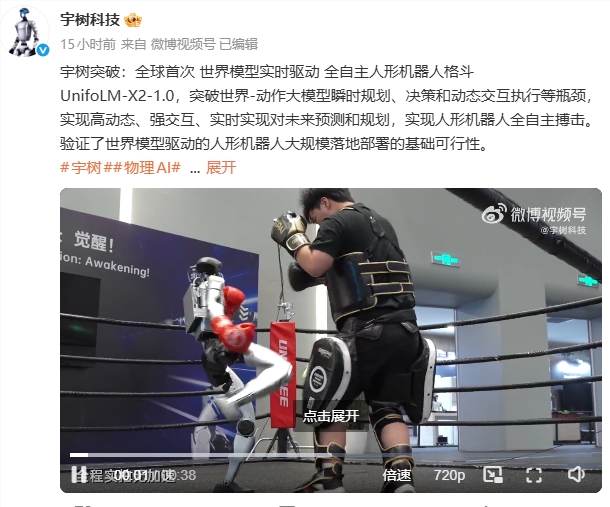
宇树科技近日在机器人动态交互领域取得重大进展,成功实现了全球首次由世界模型实时驱动的人形机器人自主格斗。该技术的核心依托于 UnifoLM-X2-1.0 大模型,解决了机器人对未来状态预测与动作实时决策的难题。
在本次展示中,人形机器人展现了在复杂环境下进行动态交互的能力,能够针对对手动作进行实时感知、快速决策并执行相应的格斗动作。这与传统的预设动作路径有着本质区别,体现了机器人向自主智能化跨越的潜力。
业内人士认为,这一成果验证了世界模型与本体控制相结合的落地前景。未来,随着感知与决策能力的进一步进化,人形机器人将具备在更多高动态、强交互场景中独立完成任务的可能。